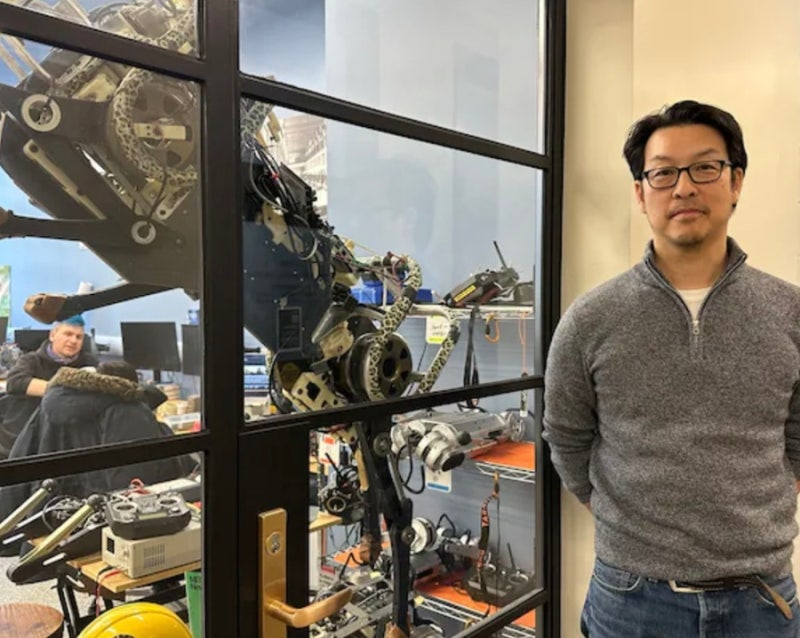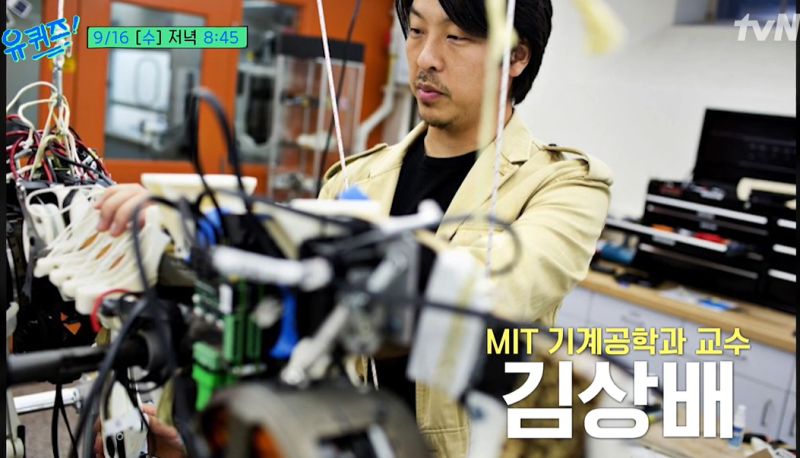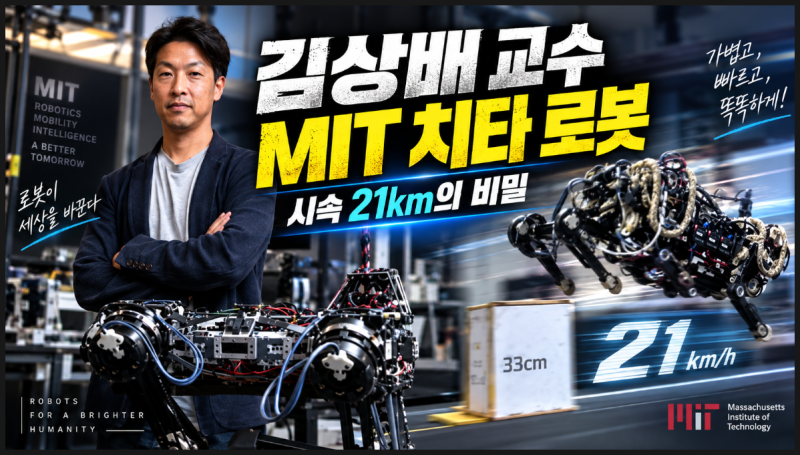
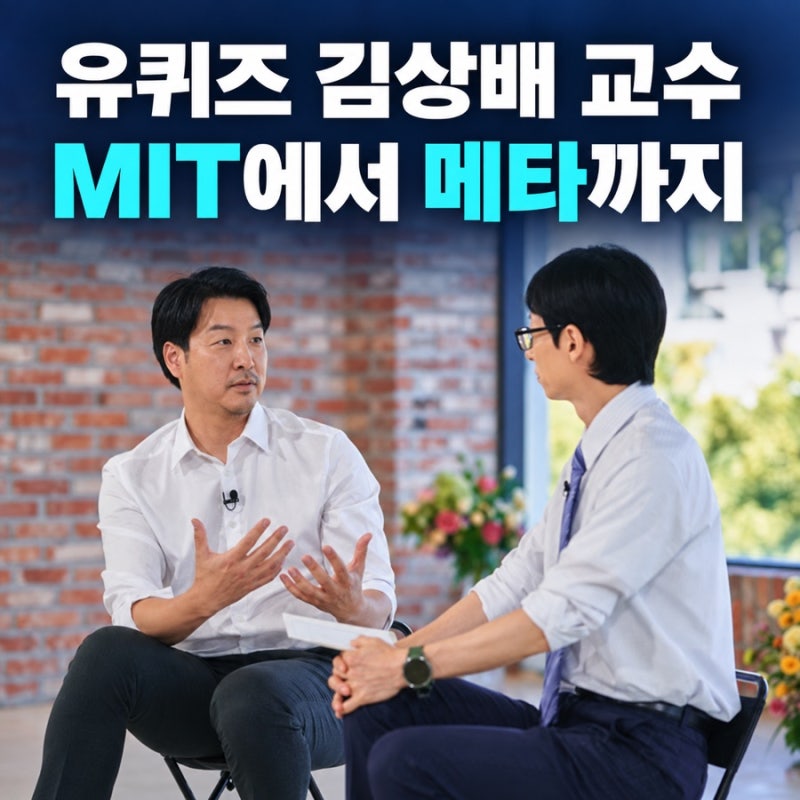

MIT 김상배 교수는 세계적인 로봇공학자로, 특히 네 발로 달리고 장애물을 뛰어넘는 MIT 치타 로봇 개발을 이끈 주역으로 잘 알려져 있습니다. 연세대학교에서 기계공학을 전공하고 스탠퍼드대학교에서 석박사 학위를 취득한 후, 하버드대학교 박사후연구원을 거쳐 2009년부터 MIT 기계공학과 교수로 재직 중입니다. 최근에는 MIT 교수직을 휴직하고 메타(Meta)의 로보틱스 스튜디오에서 휴머노이드 로봇 개발을 총괄하며 로봇공학 분야의 새로운 지평을 열고 있습니다.
실제 블로그 후기들을 살펴보면, 김상배 교수가 개발한 스티키봇과 치타 로봇 시리즈가 생체모방 로봇 분야에 미친 영향이 매우 크다고 평가됩니다. 특히 도마뱀붙이의 발바닥 구조를 모방한 스티키봇은 2006년 타임지 선정 최고의 발명품으로 이름을 올렸으며, 치타 로봇은 기존의 무거운 유압 방식 대신 고효율 전기 모터를 도입하여 로봇 공학계에 혁신을 가져왔습니다. 그의 연구는 사족보행 로봇과 휴머노이드의 움직임에 상당한 영향을 주었으며, 현재 AI 업계에서 주목하는 피지컬 AI 분야의 핵심 인물로 손꼽힙니다.
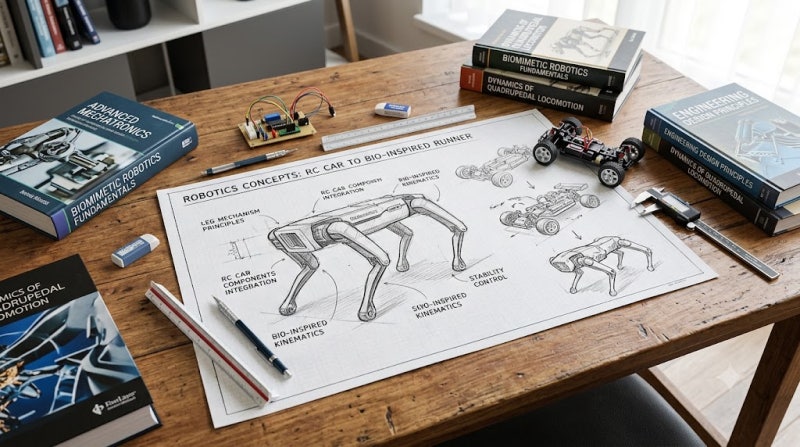
블로거들은 김상배 교수가 로봇 기술의 상용화를 위해 특허 로열티를 받지 않는 '무로열티' 정책을 선택한 점에 주목하고 있습니다. 이는 그의 기술이 전 세계 로봇 산업 발전에 기여할 수 있도록 개방적인 태도를 보여주는 것으로 해석됩니다. 또한, 어릴 적부터 무선조종 RC카를 조립하며 기계에 대한 흥미를 키웠던 그의 성장 과정은 많은 이들에게 영감을 주고 있으며, 그의 강연과 인터뷰를 통해 미래 로봇 기술의 방향성과 자녀 교육에 대한 통찰을 얻을 수 있습니다.